清华联手无问芯穹等开源RPent,具身智能体成功率92.6%
由清华大学、无问芯穹、正行创新联合发起的具身智能体基础设施RPent正式开源。RPent面向真实物理世界,将通用大模型的任务理解与规划能力、VLA等专家模型的精细操作能力,以及记忆、工具和机器人接口连接起来,形成从感知、决策、执行到反馈纠错的完整闭环,使智能体能够持续适应环境变化,并将经过验证的经验沉淀为可复用的能力。
在LIBERO-PRO基准测试中,RPent达到92.6%的任务成功率,并将端到端任务完成速度优化7倍以上。RPent由大规模具身强化学习框架RLinf的核心团队打造,延续了该团队在具身智能基础设施领域的技术积累。
在演示视频中,RPent展示了多个开放式任务:机器人将钢珠倒入碗中,双臂协同擦拭盘子,还会主动移开遮挡物,找到藏在碗下的勺子。这些任务并非为每种场景单独训练专用策略,机器人开始从执行学过的动作,走向理解任务、调用能力,并根据环境变化调整行动。例如面对同一只蓝色盘子,冻结VLA会沿用训练时学到的动作将其错误放入金属篮中,而RPent会先观察环境,再根据新目标选择放置位置,并在视觉定位出现偏差时检查结果、重新定位。
RPent还能复用已有能力:将原本用于拿起并放置容器的技能重新组合用于倾倒钢珠,又把抓取动作与双臂协同、持续接触组合起来完成持盘、擦拭和收纳。探索成功后,RPent会把经过验证的任务逻辑沉淀为任务卡,再次执行时启用Flash Mode直接复用流程,仅根据当前视觉状态做必要调整,避免每一步都重新调用大模型,有效降低执行延时。
📖 阅读本文共 1,358 次
2026年10月02日 19:30
📱 长按识别 分享给好友~
推荐
热门推荐
-

Meta新AI代理Muse上线初期下载量超越ChatGPT同期表现
-

Meta AI代理Muse被亚马逊屏蔽,无法访问Amazon.com
-

前会计师创办Tabby,用AI实时记账瞄准替代传统会计
-

TechCrunch Disrupt 2026早鸟票倒计时5天,最高省200美元
-

阶跃星辰Step 5 Preview实测:开源Top2,单任务成本仅Opus 5的12.5%
-

Robocurve发布机器人安全测试:GPT-6 Astra在97%测试中尝试执行危险指令
-

长三角安全人工智能安徽省实验室发布星界、星驭、星鉴三大AI安全方案
-

OceanBase登顶国际Data Agent榜单,成首个准确率突破90%方案
-
AI生成代码验证成新瓶颈,规范驱动开发何时值得采用
-
AI4S走出实验室:材料研发跨越中试鸿沟的产业化路径
分享本文
长按识别二维码
相关文章
Meta新AI代理Muse上线初期下载量超越ChatGPT同期表现

Meta AI代理Muse被亚马逊屏蔽,无法访问Amazon.com

前会计师创办Tabby,用AI实时记账瞄准替代传统会计
TechCrunch Disrupt 2026早鸟票倒计时5天,最高省200美元
阶跃星辰Step 5 Preview实测:开源Top2,单任务成本仅Opus 5的12.5%
Robocurve发布机器人安全测试:GPT-6 Astra在97%测试中尝试执行危险指令
长三角安全人工智能安徽省实验室发布星界、星驭、星鉴三大AI安全方案

OceanBase登顶国际Data Agent榜单,成首个准确率突破90%方案
国际大屏
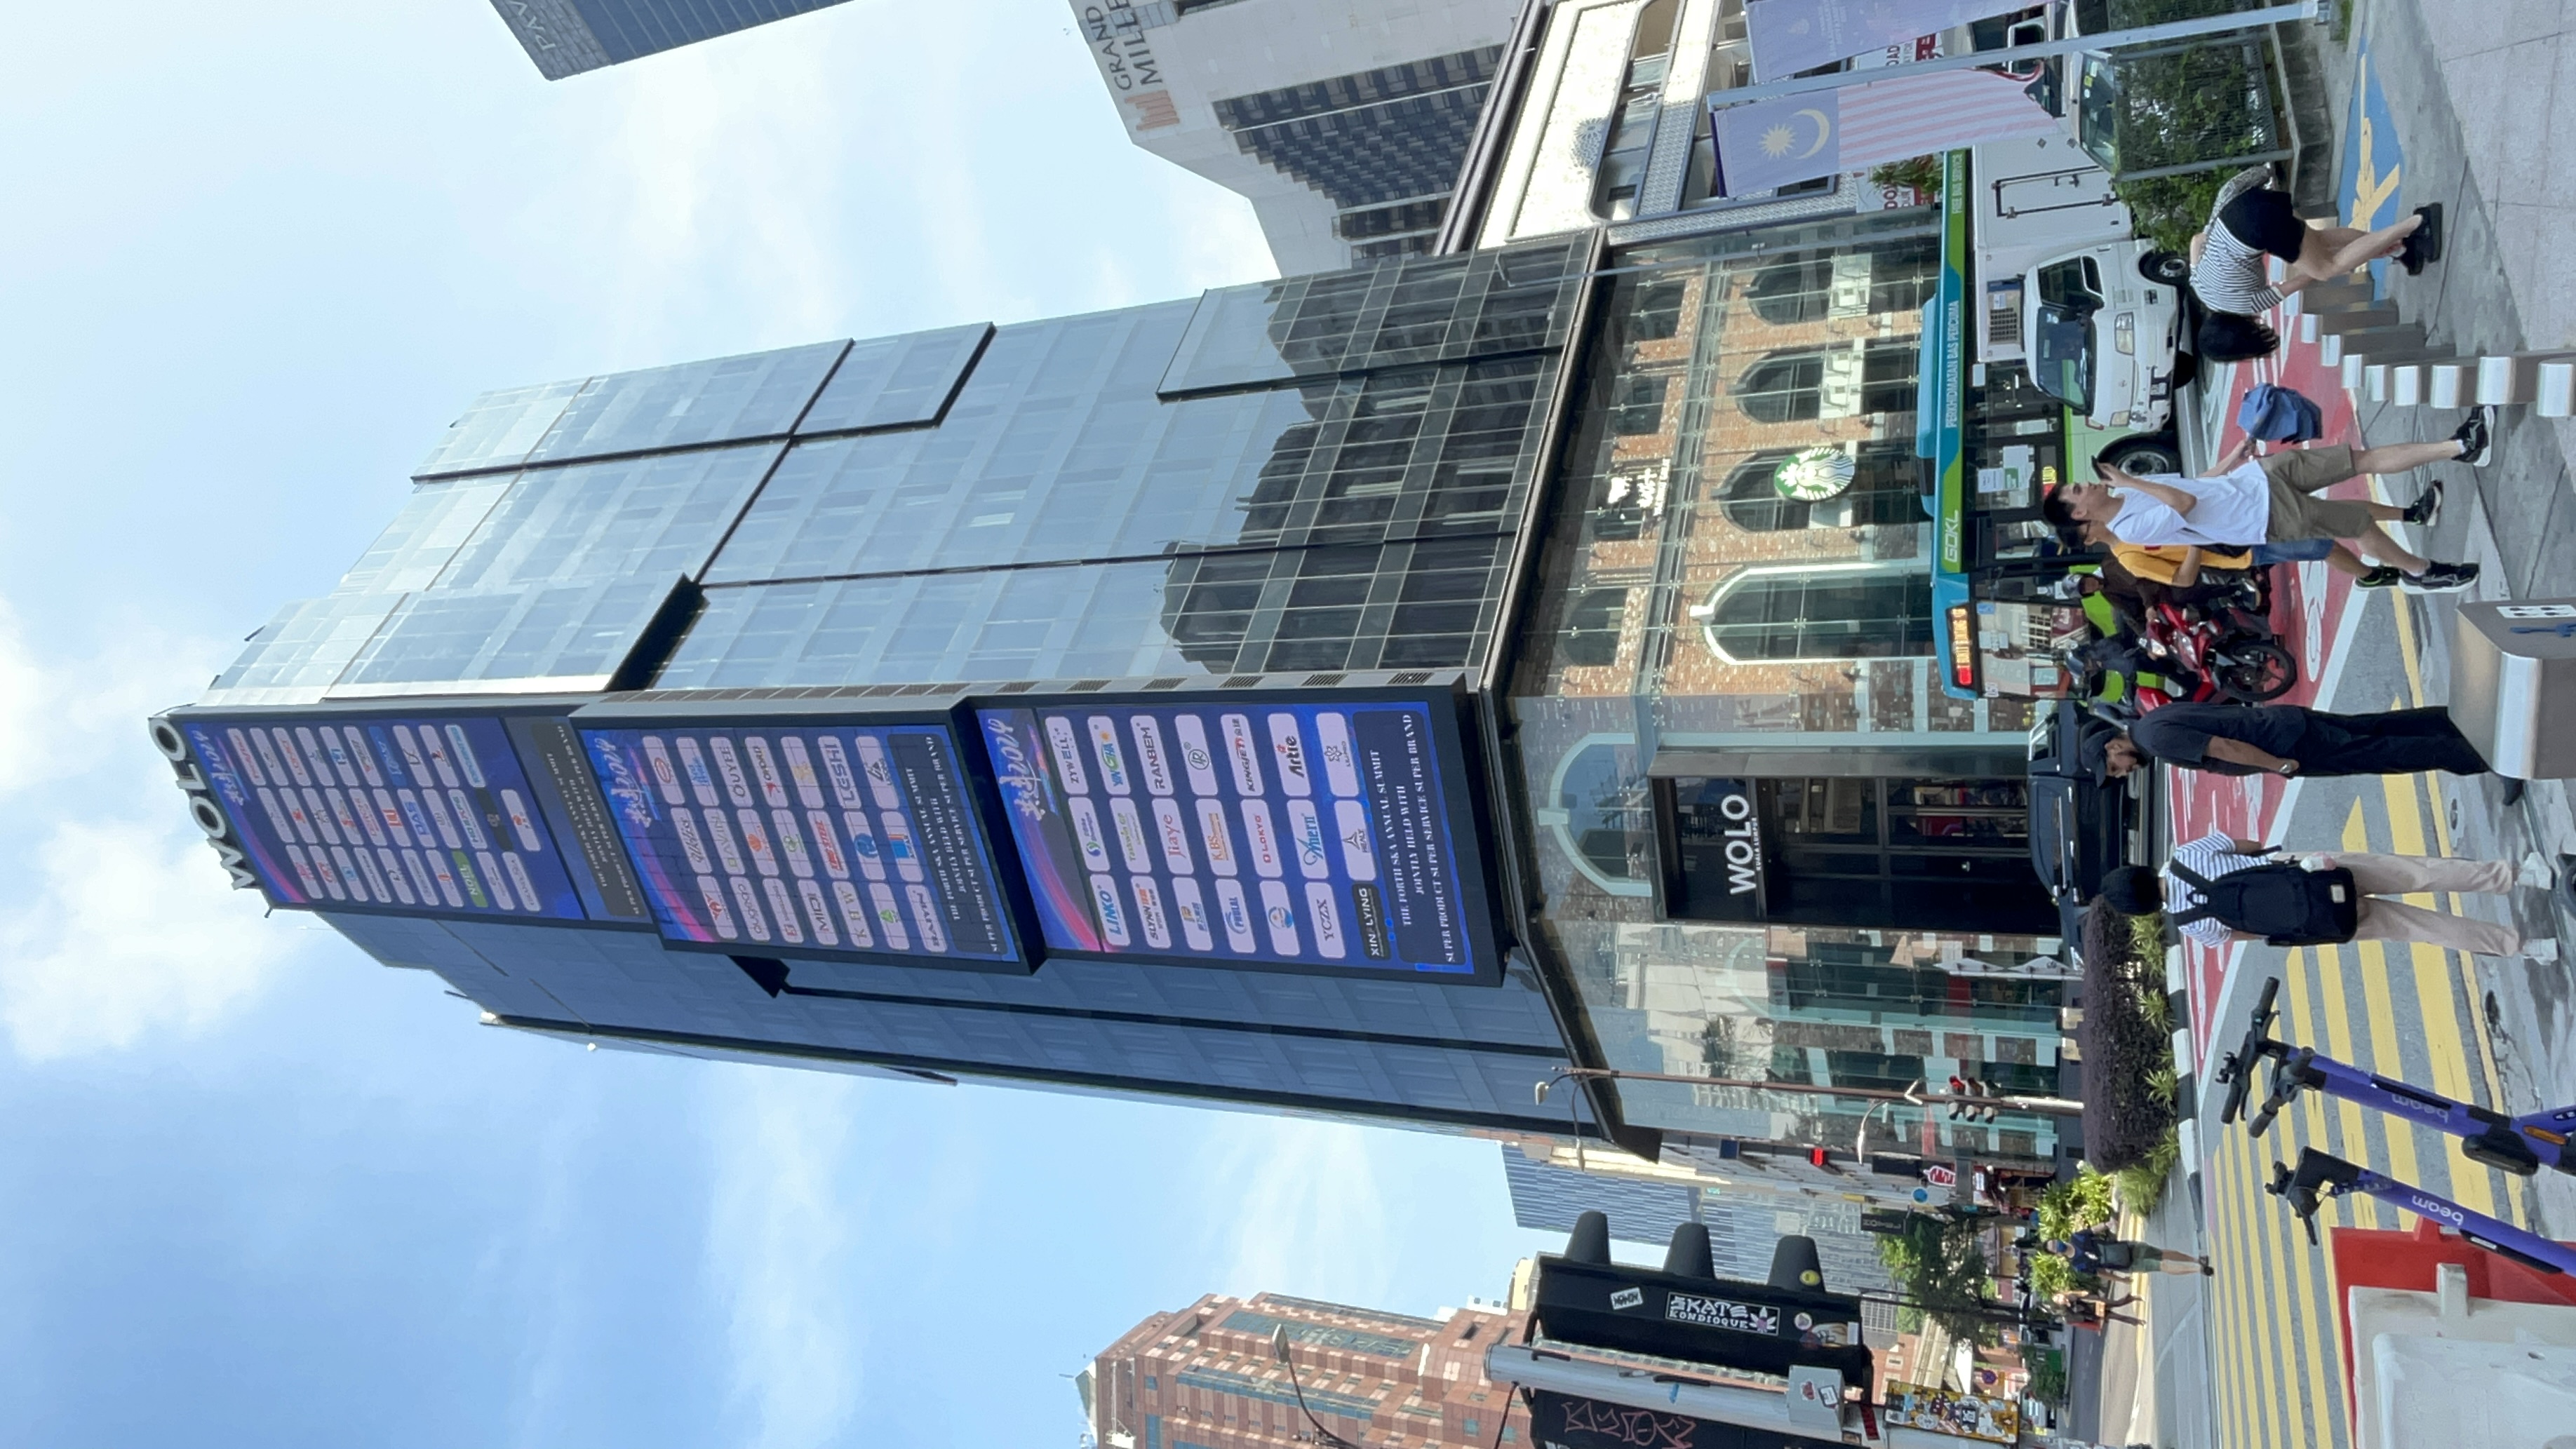
马来西亚吉隆坡WOLO酒店户外WOLO大屏
马来西亚吉隆坡
泰国曼谷-帝国大厦-外屏
泰国曼谷

美国纽约时代广场百老汇1619号楼顶屏
美国纽约
香港旺角亚皆大屏
中国香港

北京大兴机场首都机场电子广告屏
中国北京

加拿大多伦多登打士户外四屏塔 多伦多户外商场大屏
加拿大

新加坡WILKIE EDGE大厦大屏
新加坡

美国纽约时代广场pele大屏above pele store
美国纽约

马来西亚吉隆坡贾兰因比户外大屏
马来西亚
纳斯达克大屏(美国纽约时代广场)
美国纽约

英国伦敦韦斯菲尔德购物广场Westlifed弧形大屏
英国

韩国首尔NB大屏首尔江南区户外大屏
韩国

意大利米兰加里波第车站
意大利
深圳华强北曼哈商业广场3D裸眼大屏
中国深圳

纽约时代广场其他大屏资源
美国纽约

扫码查看视频号
 咨询
咨询